
[CVPR 2026] 2D 纹理还是 3D 几何?三阶段剪枝框架打破 MVLA 实时推理瓶颈
2D or 3D: Who Governs Salience in VLA Models? -- Tri-Stage Token Pruning Framework with Modality Salience Awareness
本文提出了针对多视觉模态具身智能模型 (MVLA) 的三阶段 Token 剪枝框架。通过分析 2D/3D 模态在数据预处理、语义综合及动作迭代中的显著性差异,实现了高效的 Token 选择,并在 MLA 模型上取得了最高 2.55 倍的推理加速,且几乎无精度损失。
TL;DR
随着具身智能进入 3D 时代,多视觉模态 VLA 模型 (MVLA) 虽然增强了空间感知,却因 Token 爆炸导致推理速度龟速(仅 3-5 Hz)。本文提出了一种三阶段 Token 剪枝框架,通过深度剖析 2D/3D 模态在语义和时间维度上的显著性差异,成功实现了最高 2.55x 的端到端加速,且保持了极高的模型成功率。
核心速览
具身智能(Embodied AI)的核心在于快速响应。传统的纯 2D VLA 模型难以处理复杂的空间任务,因此引入 3D 点云(Point Cloud)已成趋势。然而,模态的扩张带来了计算量的灾难。
本文的研究直觉在于:并非所有 Token 都是平等的。在机器人抓取物体时,目标区域的 3D 几何至关重要,而桌布的背景 2D 纹理则是纯粹的噪声。
痛点深挖:为何直搬剪枝方法会“翻车”?
现有的 Token 剪枝方案(如 SP-VLA 或 VLA-Pruner)大多是为单模态设计的。当面对 2D+3D 的 MVLA 时,它们存在三大盲点:
- 显著性差异:2D 图像和 3D 点云对模型的贡献是不一致的。
- 语义集合失焦:背景区域占据了大量 Token,却对决策几乎没有贡献。
- 时间动态性:机器人动作是连续的,每一帧的显著 Token 指标都在大幅抖动。
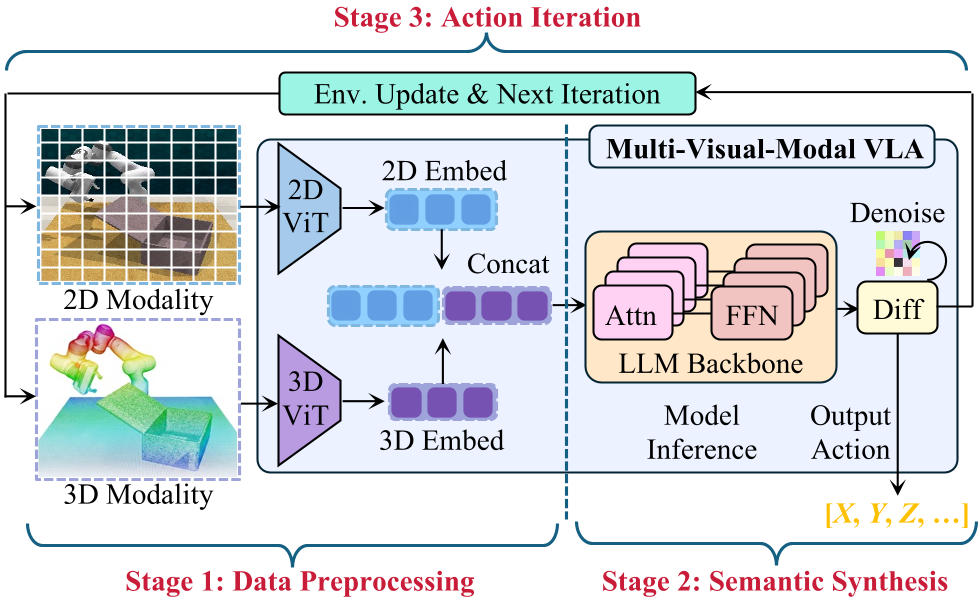 图 1:MVLA 推理中的三阶段数据利用流程
Methodology:三阶段显著性感知剪枝
作者将剪枝过程耦合进了 MVLA 的经典流程中:
1. 数据预处理阶段:双阈值过滤
通过计算最后一层特征的 范数,量化 2D 与 3D 模态的“主权”。通过特定的阈值 和 ,初步筛选出仅需 2D、仅需 3D 或双模态保留的候选集。
2. 语义综合阶段:正交分解去冗余
利用 Attention Score 将场景聚类为:目标物体 (Target Object)、机器人主体 (Robot Body) 和 背景 (Background)。
- Insight: 作者发现 3D 信息中包含大量与 2D 重合的冗余。通过将 3D 注意力向量投影到 2D 的正交空间,仅保留那部分“独特的 3D 信息”,极大地精简了点云 Token。
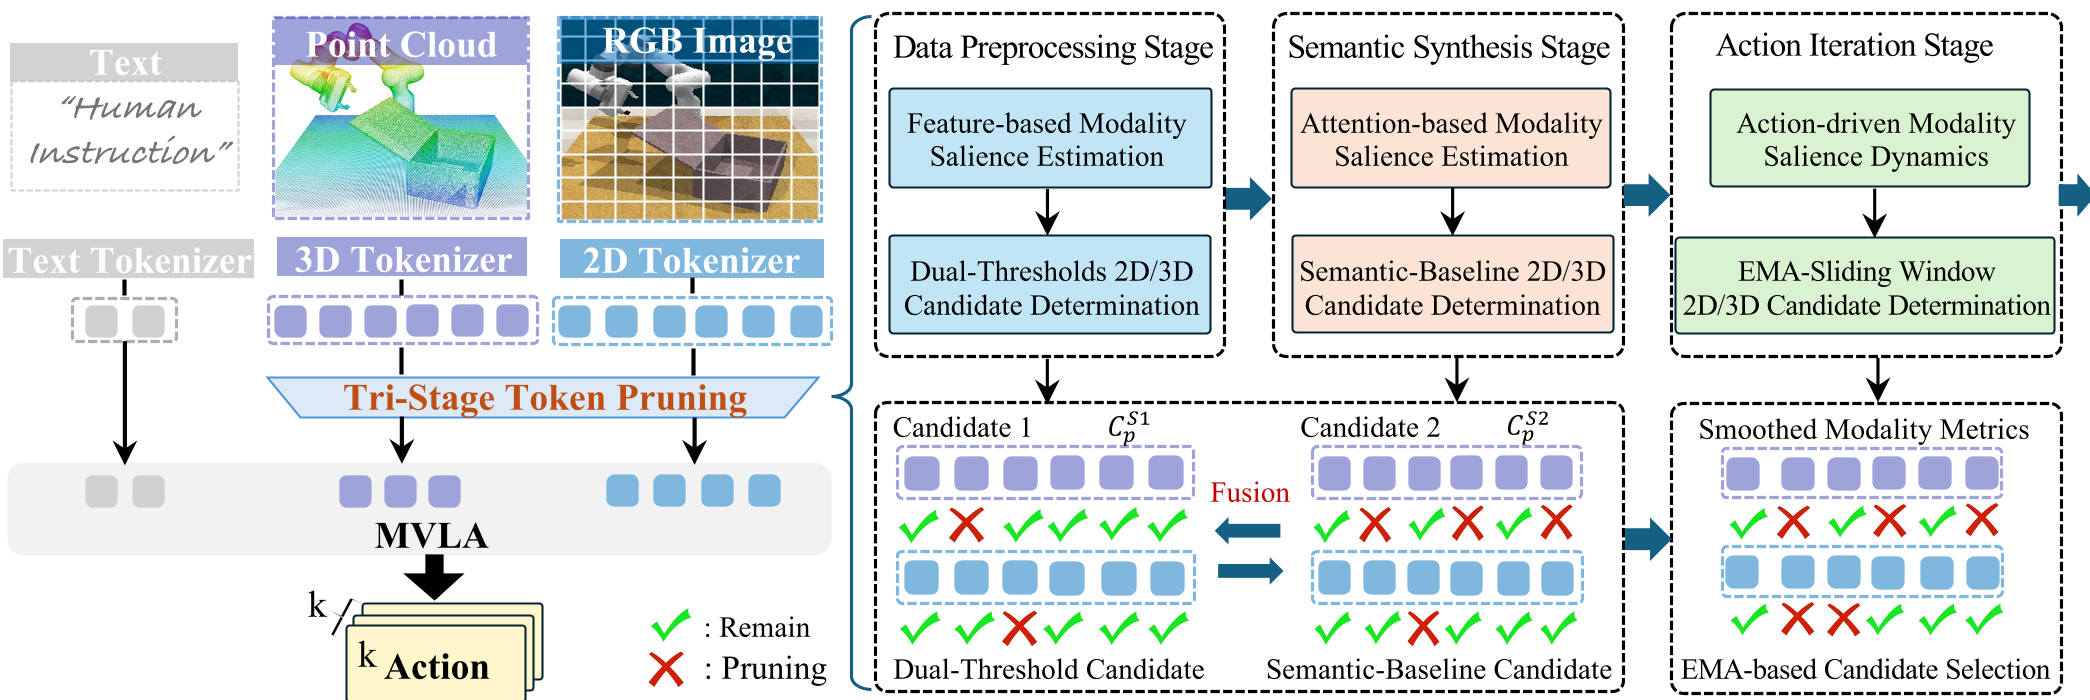 图 2:三阶段 Token 剪枝框架总架构
3. 动作迭代阶段:EMA 平滑决策
物理世界的交互具有连贯性。作者引入了指数移动平均 (EMA) 机制,基于滑动窗口预测下一帧的显著性分布,有效防止了视频序列中的“掩码闪烁”现象,保证了动作控制的丝滑。
实验战绩:速度与精度的帕累托最优
在标准的 RLBench 仿真平台上,该方法展现了统治级的性能优势。
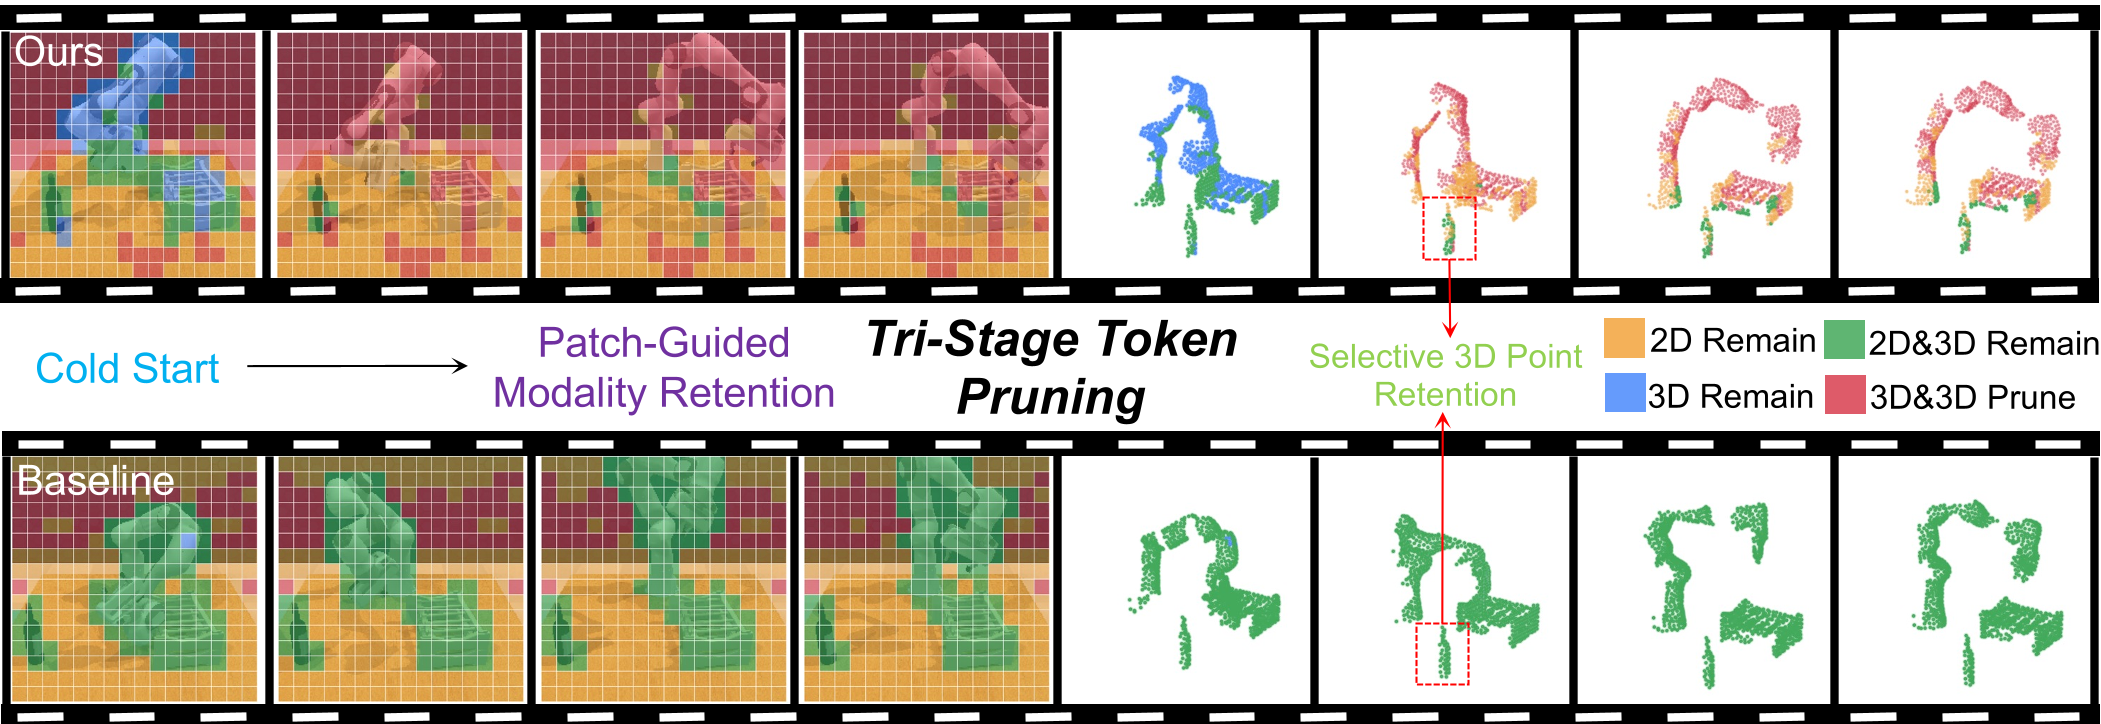 图 3:仿真基准测试结果对比
- 性能提升:在 70% 剪枝率下,平均成功率(SR)保持在 46.3%(基线 48.8%),但推理延迟从 2.5 秒降至 1.05 秒。
- 消融实验:结果显示,如果去掉语义阶段,成功率会剧降,这证明了“保护关键语义区域”是剪枝的前提。
- 真实世界:在 Songling Piper 机械臂上的实测显示,剪枝过程对机器人的实时交互几乎无感知损耗。
深度洞察与总结
这篇论文的精妙之处在于它不仅提出了一个算法,还量化了一个具身智能的重要物理直觉:在不同任务阶段,由谁来“统治”显著性?
- 结论是:2D 模态通常主导全局,但在机器人与物体接触的“关键交互瞬间”,3D 的几何显著性会瞬间爆发。
局限性与展望
虽然该框架表现优越,但目前的剪枝率仍然依赖预设的超参数。未来的研究方向应当在于如何通过强化学习或元学习,让模型在推理过程中“自动调节”这个剪枝浓度,从而在极其复杂的动态场景下(如快速移动或多目标避障)实现更极致的平衡。
总之,这为 MVLA 模型从实验室走向 20Hz+ 实时工业应用铺平了道路。