
显式物理可行性:打破 VLA 模型“画虎类犬”的模仿僵局
Can Explicit Physical Feasibility Benefit VLA Learning? An Empirical Study
本文提出了物理可行性引导的 VLA 学习框架,通过在基于扩散模型的 VLA(如 RDT-1B)训练中引入显式的几何可行性监督(基于正向运动学和有向距离场 SDF),显著提升了机器人在避障任务中的安全性与任务成功率。
TL;DR
在机器人领域,Vision-Language-Action (VLA) 模型虽然在泛化性上表现强劲,但由于缺乏对物理世界的“敬畏”,常在避障等硬约束任务上翻车。本文通过引入一种可微的几何可行性监督信号,让模型在训练阶段就学会“预判”碰撞。实验证明,这种显式监督不仅让机器人更安全,反直觉地同时也提升了抓取的精准度和学习效率。
背景:VLA 模型的“几何盲区”
当前的 VLA 模型(如 RT-2, OpenVLA, RDT-1B)大多遵循**模仿学习(Imitation Learning)**范式:给模型看成功的演示视频,它就学着输出动作。
然而,单纯的 MSE 损失函数只关注“动作长得像不像演示”,而不关注“动作轨迹是否会穿过障碍物”。物理可行性(Physical Feasibility)——这种在经典机器人学中被视为一等公民的几何结构,在端到端 VLA 中却被当作隐含变量。这导致模型在遇到稍微偏离训练分布的障碍物时,容易产生看似流畅实则危险的“物理幻觉”。
核心动机:将几何结构作为“结构化引导”
作者认为,物理可行性本质上是几何问题。如果我们在训练时告诉模型“这里会撞到”,模型就能更好地理解视觉观测与空间运动之间的内在联系。
方法论:可微的几何损失函数
作者在扩散模型(Diffusion-Based VLA)的基础上,插入了一个辅助的几何可行性支路。
1. 架构解析
该方法的核心流程(如下算法图所示)分为三步:
- 正向运动学(FK)映射:将预测的关节空间动作序列 转换为机器人连杆在工作空间中的 3D 位姿。
- SDF 计算:利用有向距离场(Signed Distance Field)计算机器人关键部位与障碍物(以 OBB 包围盒表示)之间的距离 。
- 平方铰链损失:当距离 小于安全阈值 时,产生梯度压制,强迫模型修正动作。
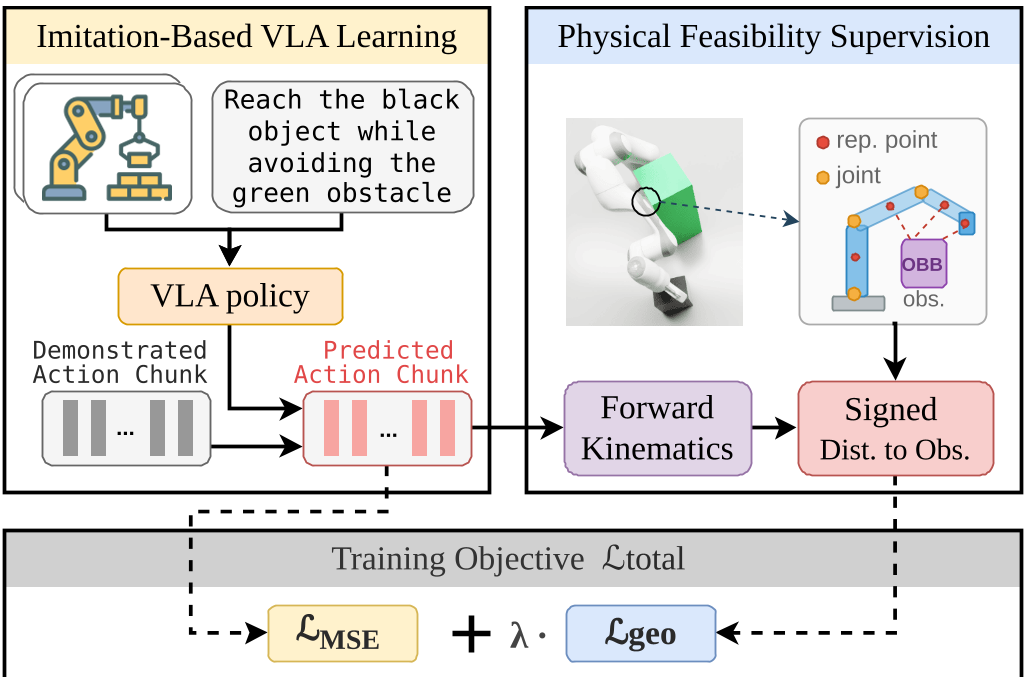
2. 直觉理解
最妙的一点在于:这些几何信息(障碍物位姿、运动学模型)仅在训练阶段需要。在推理部署时,机器人依然只看相机图像。由于训练时被“严厉纠正”过几何错误,模型生成的动作已经天然具备了避障的归纳偏置。
实验战绩:低数据下的“降维打击”
实验主要在 Close-obstacle Reaching(近障碍物到达)任务上展开。相比于单纯的 MSE 模仿,本文的方法展现了惊人的数据效率。
核心指标对比
| 数据量 (Episodes) | 方法 | 安全成功率 (SSR) | 提升幅度 |
|---|---|---|---|
| 40 | MSE (Baseline) | 22.00% | - |
| 40 | MSE + Feasibility (Ours) | 43.50% | 几乎翻倍 |
| 120 | MSE (Baseline) | 19.00% | - |
深度发现:用我们的方法训练 40 个样本的效果(SSR 29.00%),竟然显著超过了普通方法训练 120 个样本的效果(SSR 19.00%)。这说明显式几何引导提供了比单纯增加数据量更高质量的学习信号。
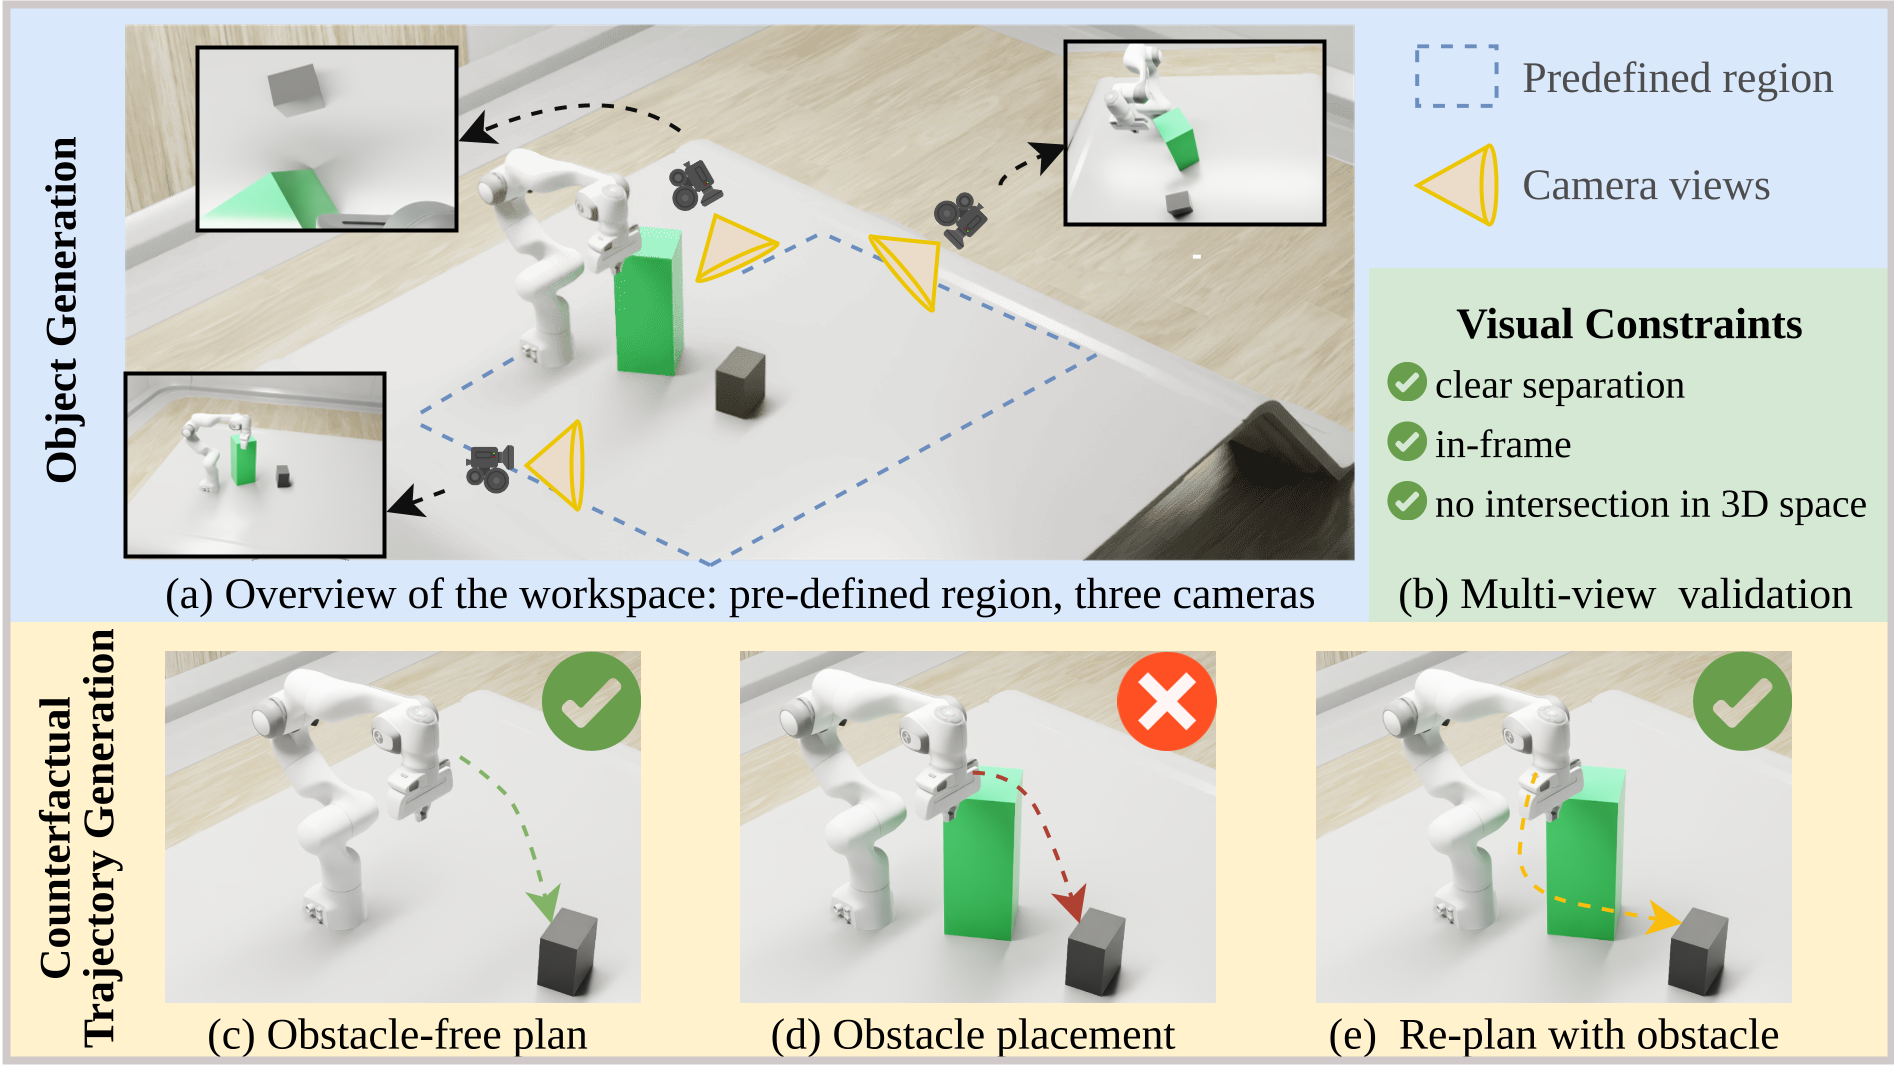 左图展示了反事实轨迹生成逻辑,右表展示了加入 Feasibility 监督后避障路径的显著改善。
深度洞察
- 安全与精度的“双赢”:通常人们认为避障会变得“保守”从而降低精度。但实验发现,由于几何信号增强了模型对空间的理解,任务的触达精度(Target Accuracy)反而提升了。
- 监督强度的权衡(U型曲线):过度增强 会导致模型因过度恐惧碰撞而无法接近目标。作者通过消融实验确定了 是当前任务下的最优配置。
局限性与未来展望
虽然该方法在模拟环境中表现优异,但目前障碍物模型较为简化(OBB 包围盒)。未来的挑战在于:
- 如何处理不规则几何体的实时 SDF 计算?
- 是否可以将该思想推广到动态障碍物或自碰撞避免中?
总结
这篇论文有力地反击了“纯端到端模仿一切”的盲目乐观。它通过一个简单而优雅的可微几何层,证明了物理常识在具身智能模型中的不可替代性。对于正在开发 VLA 落地应用的团队来说,这种“训练阶段加压、推理阶段释放”的策略具有极高的工程参考价值。