
WorldComposer:从全景图到交互式世界,开启机器人泛化学习的新纪元
From Seeing to Simulating: Generative High-Fidelity Simulation with Digital Cousins for Generalizable Robot Learning and Evaluation
本文提出了 WorldComposer,一个将现实世界全景图转化为高保真交互式模拟环境的生成式框架。该框架通过 Digital Cousins 机制,能够自动合成在语义和几何上具有多样性的衍生场景,在 Llama 驱动的机器人策略训练中实现了显著的泛化性能提升。
TL;DR
北京大学与 Lightwheel 的研究团队推出了 WorldComposer,一个能够仅凭一张现实世界全景图,就生成无数个“高保真衍生场景”(Digital Cousins)的框架。它不仅解决了机器人训练数据难获取的问题,还通过极其真实的物理模拟(支持流体、柔性体),让在模拟器中训练出的机器人策略,能在现实世界中展现出惊人的泛化能力。
1. 痛点:机器人的“新房恐惧症”
目前的机器人策略(Policy)往往在特定实验室环境下表现完美,但一旦换个房间、挪个杯子,成功率就会暴跌。这是因为:
- 数据采集贵:搬运资产、重构环境需要大量人力。
- 数字孪生(Digital Twin)太孤独:传统的 Real-to-Sim 只能一比一还原一个场景,缺乏多样性,模型极易产生过拟合(Overfitting)。
2. 核心创新:衍生场景(Digital Cousins)
不同于简单的“数字孪生”,Digital Cousins 强调的是“神似而形不全同”。

2.1 自动化 Real-to-Sim 映射
WorldComposer 利用 Marble 世界模型,将单视角全景图转化为 3D Gaussian Splatting(用于照片级渲染)和 Collision Mesh(用于物理碰撞)。
2.2 提示词驱动的编辑
用户只需输入“一个木质纹理的厨房”或“现代风格布局”,框架就能基于原场景生成结构合理但视觉、材质截然不同的衍生场景。这种“一变多”的能力为 Domain Randomization 提供了更具语义逻辑的基础。
2.3 多房拼接(Multi-Room Stitching)
为了支持长程导航(Long-horizon Navigation),研究者引入了基于 LightGlue 特征匹配和 ICP(迭代最近点) 细化的拼接算法,将多个房间的模拟环境无缝融合。
3. 高保真物理交互:不只是“看上去很美”
WorldComposer 并不满足于静态渲染。它集成了一个庞大的资产库:
- 关节体(Articulated):可以开关的微波炉、抽屉。
- 柔性体与流体:利用 PBD 和 FEM 算法模拟折叠衣服、倒水甚至切香肠等复杂任务。
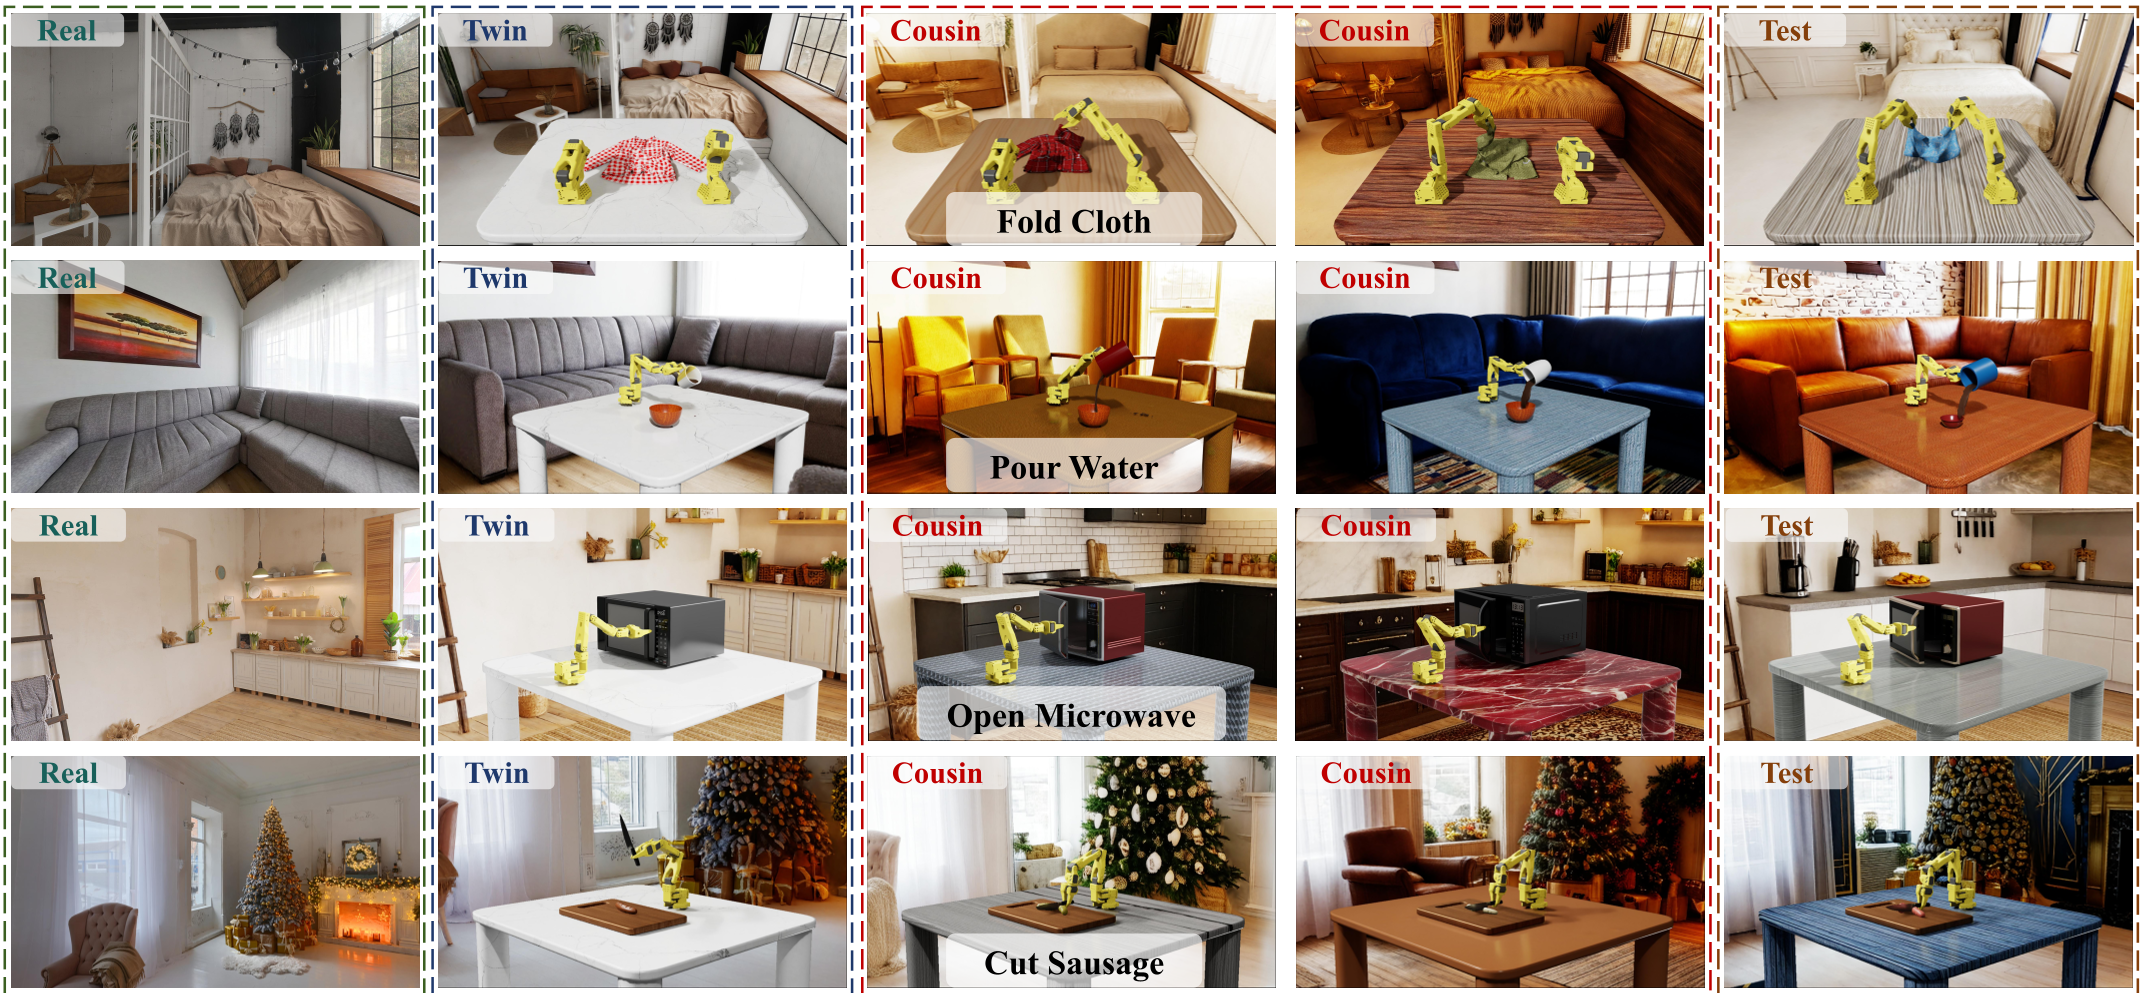
4. 实验证明:仿真不仅是训练集,更是试金石
研究团队评估了 ACT, Diffusion Policy, SmolVLA 和 等多种主流策略,得出了两个震撼的结论:
4.1 泛化性能的阶跃
在“摆放餐具”任务中,随着生成的 Digital Cousin 数据增加,机器人应对未见场景的能力线性提升。

4.2 极高的 Sim-Real 相关性
Pearson 相关系数 !这意味着在那套衍生场景模拟器里表现差的模型,在现实中一定不行。这为大规模、低成本的机器人策略评估提供了科学依据。
5. 总结与展望
WorldComposer 的成功标志着数据增广(Data Augmentation)正在从朴素的图像扰动演进为世界生成。通过构建“Digital Cousins”,我们能够以极低的成本为机器人提供无尽的任务池。
局限性:尽管目前在场景结构上做到了多样性,但在复杂纹理的交界处(如房间连接处)仍存在些许不连续现象。 未来展望:团队计划引入 3D 语义分割实现实例级的物体替换,并探索端到端的 3DGS 优化,让生成的交互场景更加丝滑。
作者:资深学术技术主编 @ Robot Learning Lab