
HALO:当自动编码器遇见庞加莱映射,解锁足式机器人稳定性的“降维打击”
HALO: Hybrid Auto-encoded Locomotion with Learned Latent Dynamics, Poincaré Maps, and Regions of Attraction
本文提出了 HALO (Hybrid Auto-encoded Locomotion) 框架,旨在为具有周期性混合动力学特征的足式机器人构建低维降阶模型 (ROM)。通过结合自动编码器、庞加莱映射 (Poincaré Map) 和学习到的隐空间动力学,该方法在 Unitree G1 人形机器人等复杂系统上实现了高精度的步间稳定性分析和吸引域 (ROA) 估计。
TL;DR
传统的足式机器人稳定性分析往往在“简化模型的不准确”与“全阶模型的高复杂度”之间挣扎。Caltech 团队提出的 HALO (Hybrid Auto-encoded Locomotion) 框架通过学习一个低维隐藏空间(Latent Space),不仅精准复现了足式机器人的步间动力学,还首次实现了在隐空间直接计算并向全阶空间“提升”吸引域(Region of Attraction)。
背景定位:这是将经典控制理论(Lyapunov 稳定性、庞加莱映射)与现代深度表征学习深度融合的 SOTA 工作,尤其针对由 RL 控制的黑盒足式系统提供了严谨的稳定性工具。
痛点深挖:模板模型的局限与高维维度的诅咒
在足式机器人领域,经典的 LIP(线性倒立摆)和 SLIP(弹簧倒立摆)模型是工程师的“神兵利器”。然而,这些模型存在两个致命伤:
- 近似误差:它们忽略了摆动腿质量、关节限位以及复杂的地面交互,导致在极限工况下失效。
- 难以验证:随着强化学习(RL)策略的普及,全阶系统的控制逻辑变得极其复杂,我们很难判断一个 RL 策略在什么状态下是绝对安全的。
作者敏锐地意识到:足式运动轨迹实际上往往聚集在某个低维的不变量流形 (Invariant Manifold) 上。那么,是否可以从数据中学习到这个流形,并在流形上进行稳定性分析?
方法论详解:从庞加莱映射到隐空间动力学
HALO 框架的核心流程可以概括为:采样 -> 嵌入 -> 学习 -> 分析。
核心步骤:
- 庞加莱映射简化:将连续的混合动力学简化为离散的步间映射 。
- 自动编码器 (AE) 结构:
- Encoder ():将全阶状态 (如 G1 机器人的 59 维状态)压缩到隐藏状态 (仅 12 维)。
- Latent Dynamics ():在隐藏空间内预测下一时刻的状态 。
- Decoder ():将预测结果还原回物理空间。
- Lyapunov 稳定性分析:在低维的 空间求解离散 Lyapunov 方程,定义吸引域 。
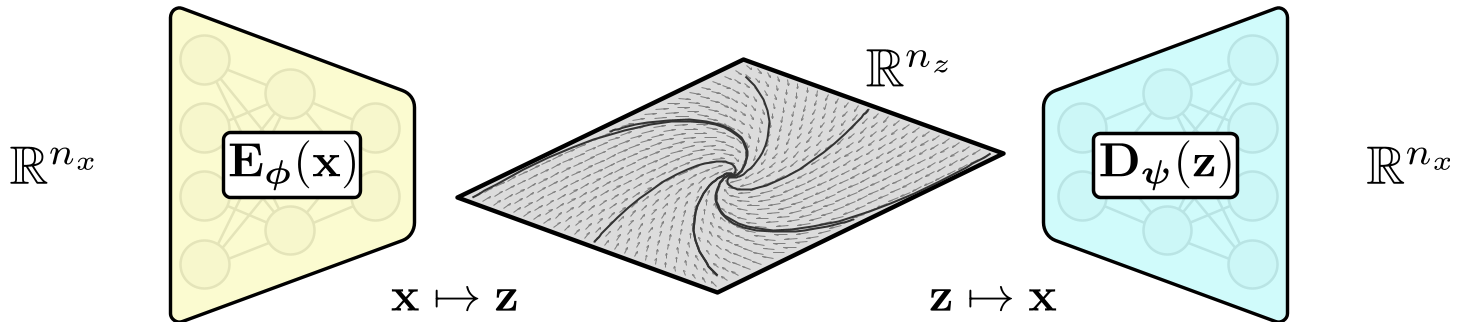 图 1:HALO 框架通过 AE 学习隐空间动力学并进行稳定性迁移的示意图。
为什么这有效?(理论直觉)
论文中给出了一个关键的数学支撑:Whitney 嵌入定理。该理论保证了如果系统存在一个 维的平滑不变量流形,那么我们一定能找到一个维度不超过 的隐藏空间来完美表征它。这意味着,HALO 学习到的不仅仅是数据的压缩,而是系统底层的拓扑结构。
实验与结果:超越人类直觉的准确性
作者在 Paddle-Ball、平面跳跃机器人(Hopper)以及 Unitree G1 人形机器人上进行了验证。
1. 极低的长程预测误差
HALO 不仅能预测下一步,还能通过隐空间的前向传播捕获长周期的步态演化(见图 5)。即便是在 G1 这种高维人形机器人上,其重构误差也保持在极低水平。
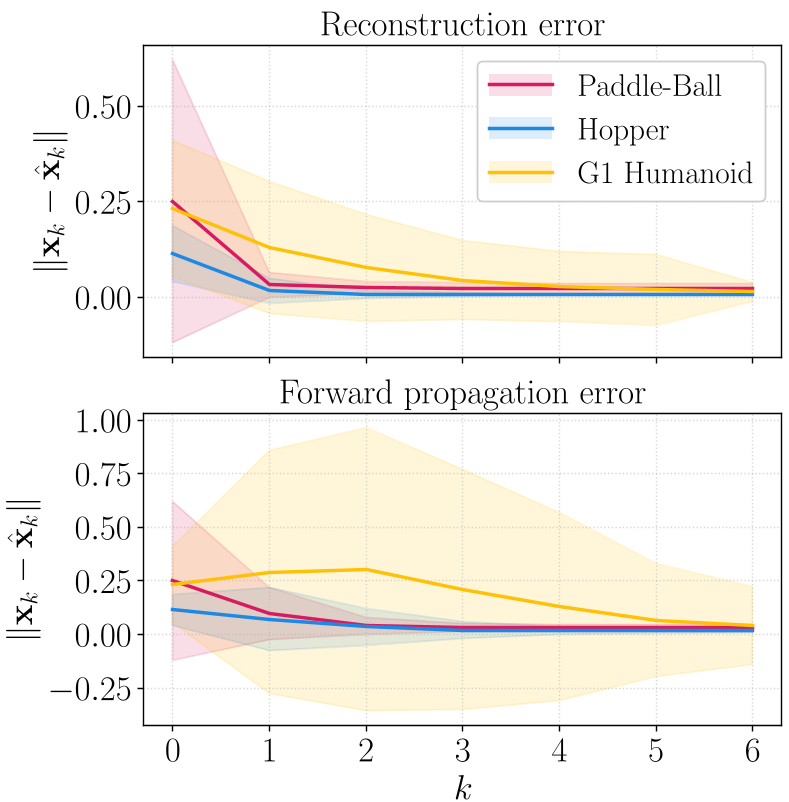 图 2:不同系统下的单步重构误差与多步演化误差曲线。
2. 吸引域 (ROA) 的精准捕获
这是本论文最惊艳的地方。通过在隐空间计算 Lyapunov 能量函数的下降区域,并将其解码回全阶空间,HALO 划分出的“安全区”非常可靠。
- HALO 方法:稳定率高达 99.9%。
- 朴素采样法:稳定率仅有 75.6%(在 G1 机器人上)。
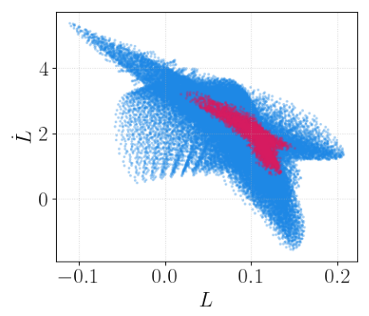 图 3:G1 人形机器人质心相对于支撑脚的解码吸引域可视化。
深度洞察与总结
总结 (Takeaway)
HALO 框架为足式机器人提供了一种“带物理保证”的深度学习方法。它向我们展示了:降阶模型不一定非要是人工定义的“倒立摆”,神经网络学习到的“黑盒”隐藏层,如果遵循正确的动力学约束(如 Conjugacy Loss 和 Lyapunov 结构),同样可以成为严谨的科学分析工具。
局限性与未来展望
- 正向稳定性假设:目前框架假设系统在垂直于流形的方向上是快速收敛的,这一点在理论上仍需更严格的界定。
- 非周期性任务:目前主要针对周期性步态,未来如何扩展到跳跃、攀爬等瞬态非周期任务,是值得探索的方向。
这篇论文不仅是 AI 与 Control 结合的典范,更是对“模型简化”这一经典课题在深度学习时代的重新定义。