
MWM:预测“真正重要”的动态——通过语义瓶颈打造鲁棒机器人策略
Mask World Model: Predicting What Matters for Robust Robot Policy Learning
本文提出了 Mask World Model (MWM),一种基于语义掩码(Semantic Mask)预测的机器人世界模型。通过将视频扩散架构的预测目标从 RGB 像素转向语义掩码,MWM 在 Libero (98.3% SR) 和 RLBench (68.3% SR) 等基准测试以及真实硬件平台上均大幅超越了现有的 SOTA 方法。
TL;DR
在机器人领域,让 AI 学会“预测未来”是通往泛化控制的圣杯。然而,传统的视频生成世界模型往往深陷于像素颗粒度的泥潭——它们花费巨大算力去模拟光影变幻和地毯纹理,却忽视了最重要的物体平衡与物理接触。本文介绍的新型架构 Mask World Model (MWM) 彻底改写了这一逻辑:它不再预测未来的视频画面,而是预测未来的语义掩码 (Semantic Masks)。这种“去伪存真”的做法让机器人在模拟器和现实环境中的表现均达到了 SOTA。
1. 痛点:被视觉噪声“带偏”的机器人
目前主流的视频世界模型(如基于扩散模型的方法)普遍将 RGB 像素重建 作为目标。虽然生成的视频看起来很真实,但对于机器人策略学习(Policy Learning)来说,这是一种资源的极大浪费,甚至是有害的:
- 过度拟合:模型会将背景的晃动或光线的反射误认为是影响决策的关键因素。
- 预测漂移:在闭环控制中,微小的像素级预测偏差会随时间累积,导致机械臂在精细操作(如插拔、倾倒)中彻底打滑。
- 缺乏几何直觉:像素并不理解“接触”和“遮挡”的物理实质。
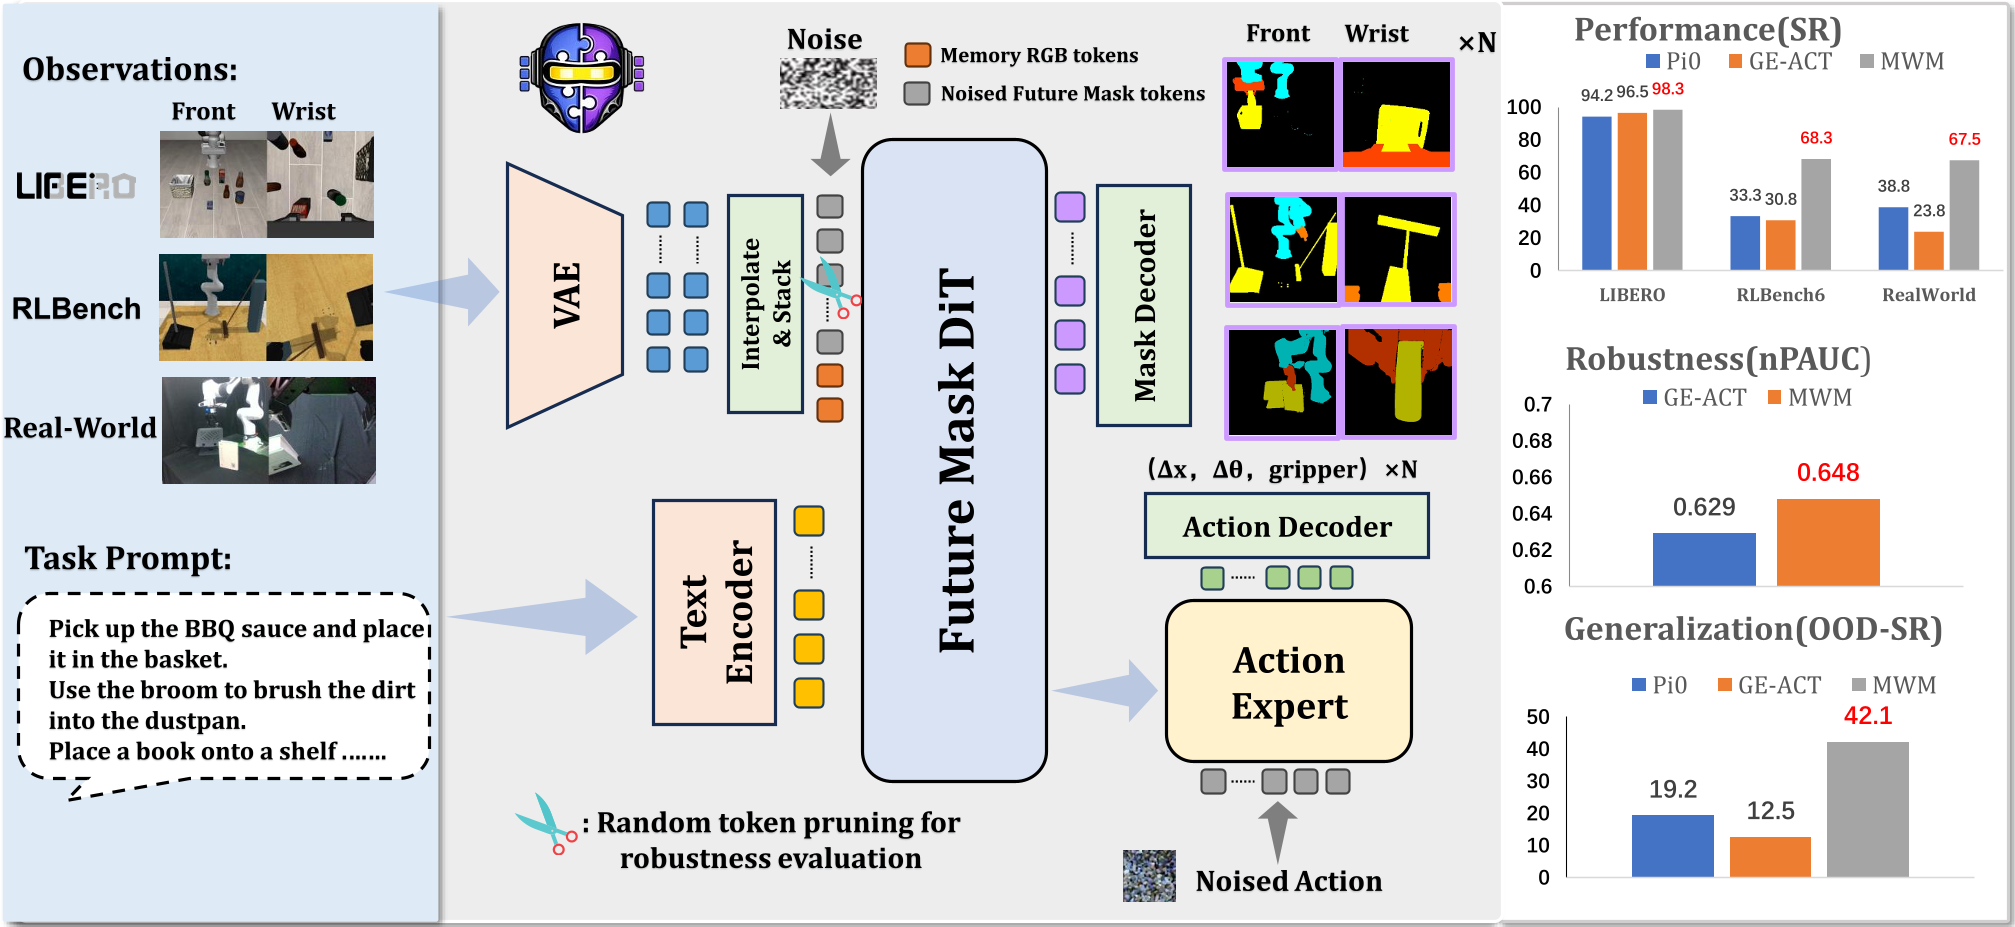 图 1:MWM 概览。在训练阶段利用语义监督,但部署时全程只需 Raw RGB。
2. 核心算法:几何信息瓶颈 (Geometric Information Bottleneck)
MWM 的核心思想是建立一个几何信息瓶颈。作者认为,对于稳健的操控,模型只需要关注:物体是谁、它在哪里、它将如何移动。
2.1 掩码动力学主干 (Mask Dynamics Backbone)
MWM 使用视频 VAE 将图像和掩码编码到同一隐空间(Latent Space)。其主干网络是一个强大的 Diffusion Transformer (DiT),它被训练去预测未来的隐层掩码特征。
- 离散变连续:通过固定调色板将语义掩码渲染为 RGB 兼容图像,从而复用预训练的 VAE 编码器。
- 3D RoPE 增强:引入了考虑压缩比的 3D 旋转位置编码,确保模型在处理压缩后的潜变量流时,时空位置感依然精准。
2.2 掩码引导的扩散策略 (Mask-Guided Diffusion Policy)
与简单地将掩码作为输入不同,MWM 设计了一个预测特征库 (Predictive Feature Bank)。策略头在生成动作时,会通过 Cross-Attention 实时检索主干网络中蕴含的“语义动态特质”。这意味着策略是在阅读一份关于未来的“几何蓝图”,而不是盲目地观察当前的像素。
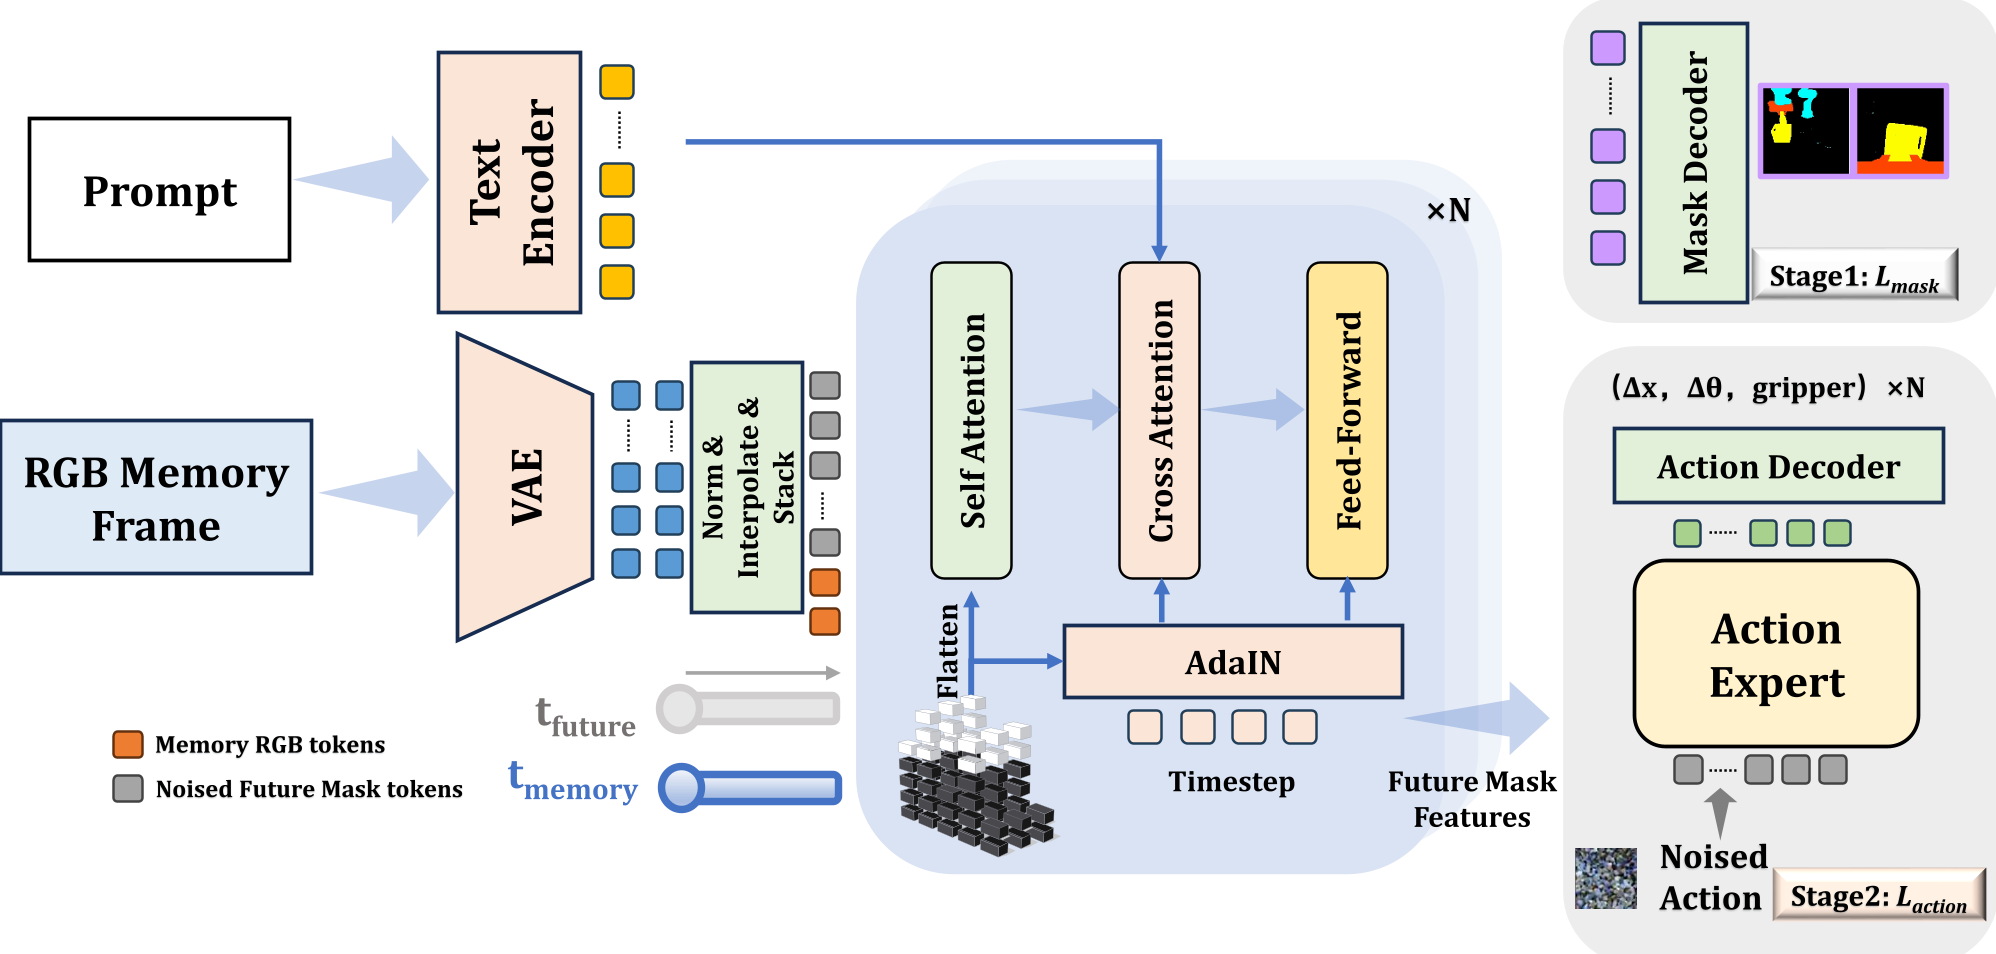 图 2:MWM 详细架构。Stage 1 训练掩码预测,Stage 2 训练动作生成。
3. 实验结果:无惧环境异变
3.1 仿真测试:Libero & RLBench 双榜单碾压
在 LIBERO-10(长程任务)中,MWM 展现了惊人的稳定性。对比同样基于视频预测的 Cosmos 模型,MWM 将成功率大幅提升,证明了掩码预测能有效解决长程任务中的预测漂移问题。
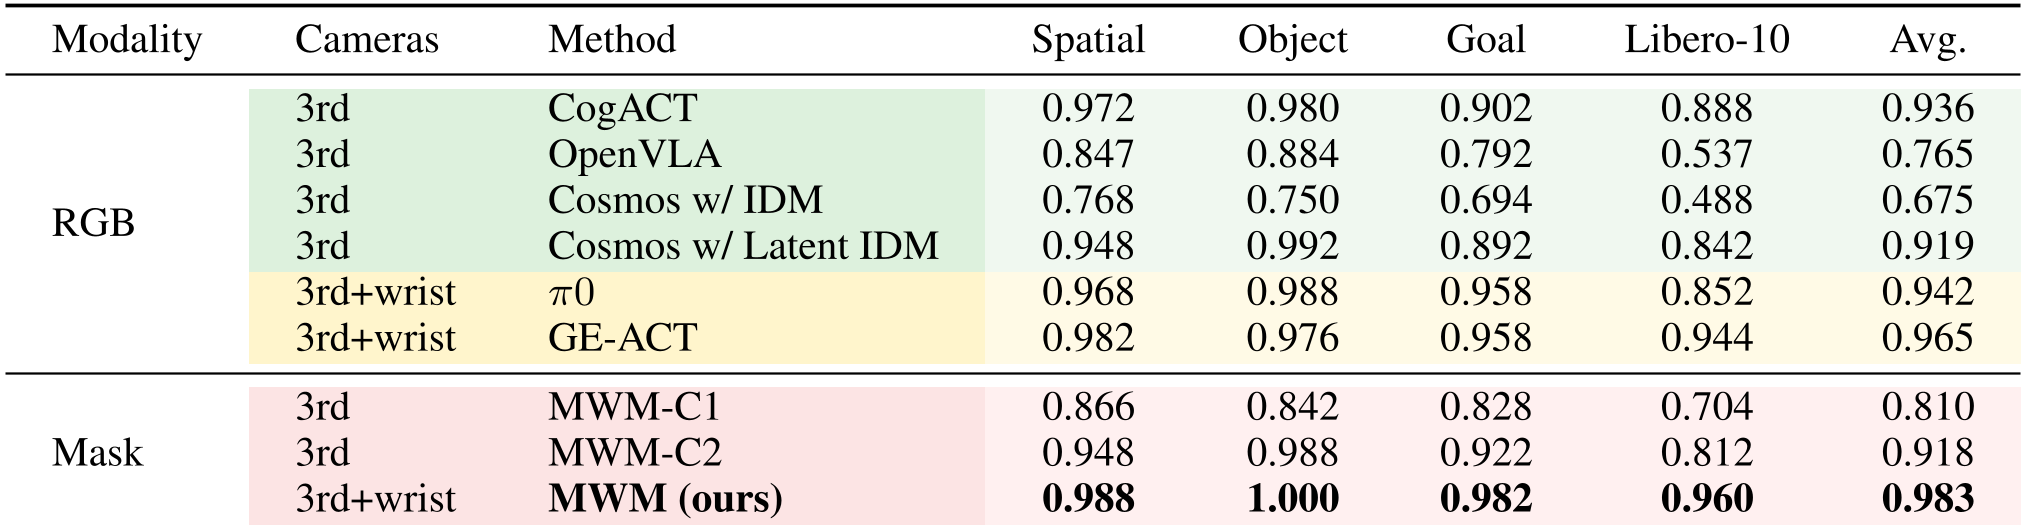 表 1:在 LIBERO 上的表现。MWM 在各子项上均接近满分。
3.2 现实世界:对抗极端干扰
在真实的 Franka 机器人实验中,研究者设置了三类 OOD(分布外)测试:改变桌布纹理、大幅调整光照、更换物体的颜色。
- 背景鲁棒性:当背景从木纹变成花纹时,传统方法 GE-ACT 成功率暴跌至 3.8%,而 MWM 依然保持了较强的作业能力。
- 逻辑验证:这也验证了 MWM 确实学会了过滤掉“视觉垃圾”,专注于“物理本质”。
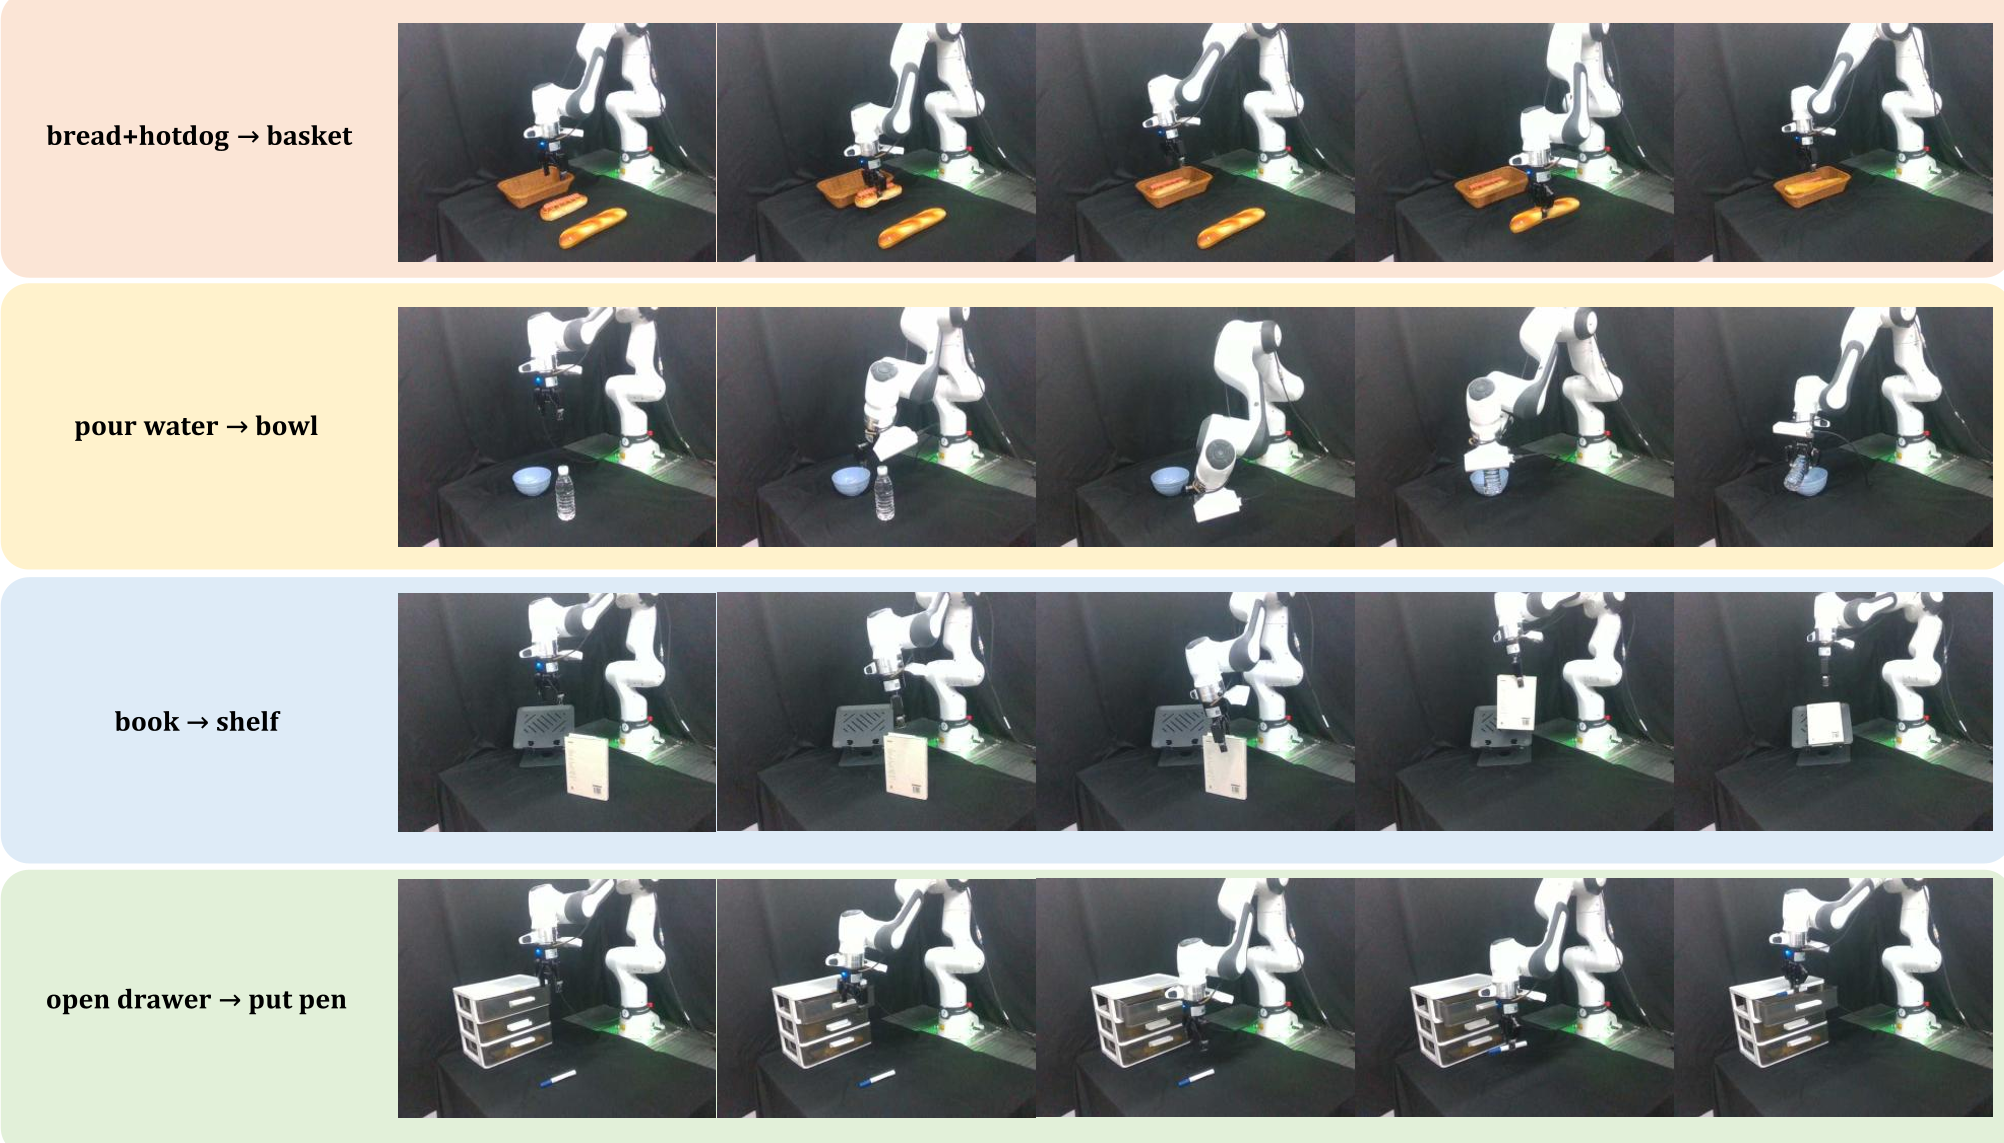 图 3:真实世界中的复杂操作任务,包括倾倒液体、放置书籍等精密动作。
4. 深度洞察:为什么这种方式有效?
- 特征解耦 (Disentanglement):掩码本质上是一种高度抽象的特征,它强行剥离了材质和动力学的耦合。在 latent space 中,掩码流(Mask Flow)比像素流(Pixel Flow)更容易被优化。
- 多视角结构一致性:MWM 通过共享权重的 DiT 和跨视角注意力机制,在特征层实现了感知的 3D 一致性,这对于抓取等需要深度感官的任务至关重要。
- 计算鲁棒性:论文中的 Random Token Pruning 实验证明,即使丢失 50% 的视觉 Token,MWM 的性能下降也远慢于基线。这说明语义特征具有更高的信息熵密度。
5. 总结与展望
MWM 的成功向社区传达了一个明确信号:大模型时代的机器人世界模型,不应只是视频生成器的附庸。 针对控制任务量身定制的“语义瓶颈”,是实现通用的机器人操控的关键。
局限性:目前 MWM 仍然依赖离线的语义标注(如 RoboEngine),未来如何通过自监督的方式自动发现这些关键的几何瓶颈,将是更进一步的研究方向。
关键词:World Model, Diffusion Policy, Semantic Selection, Robot Manipulation, Robustness.