
SynAgent:突破协作操纵瓶颈,类人机器人的“双人舞”进化论
SynAgent: Generalizable Cooperative Humanoid Manipulation via Solo-to-Cooperative Agent Synergy
本文提出了 SynAgent,一个旨在实现通用化类人双机协作操纵的统一框架。该框架通过“单人到协作(Solo-to-Cooperative)”的迁移范式,将丰富的单人-物体交互(HOI)技能成功迁移至复杂的多人-物体-多人(HOHI)场景,建立了高度几何通用且物理逼真的协作控制策略。
TL;DR
在具身智能领域,让两个类人机器人像人一样默契协作搬运不规则物体一直是个难题。SynAgent 通过一种极具启发性的“单人经验迁移”方案,解决了协作数据极度匮乏的问题。它不仅在运动模仿上实现了 6 倍于基线的性能突破,更在多种从未见过的复杂物体(如衣帽架、显示器)上实现了稳定的轨迹控制。
痛点深挖:为什么“双人搬运”这么难?
在机器人研究中,单体控制(如 Llama 驱动的行走或简单的抓取)已趋于成熟。然而,当两个具备 51 自由度、带精细手指的类人机器人想要“合力”搬运物体时,挑战呈指数级上升:
- 数据孤岛:我们有大量的单人运动捕捉数据,但双人协作且带物体交互的物理一致性数据少得可怜。
- 物理扰动:协作意味着另一方的每一个微小发力对你来说都是巨大的“外部噪声”,传统的单体模仿算法(如 Mimickit)在协作时会立刻崩溃。
- 几何泛化:现有的协作方法(如 CooHOI)往往将物体简化为方块,一旦遇到形状复杂的椅子或三脚架就束手无策。
Methodology:从单练到合练的协同演化
1. 交互保持:Interact Mesh 重定向
为了解决骨架差异带来的数据偏差,作者提出了 Interact Mesh。通过对机器人关节点和物体顶点进行 Delaunay tetrahedralization(德洛内四面体化),构建了一个空间约束网格。在将数据迁移到虚拟智能体时,通过最小化拉普拉斯变形能量,确保了机器人手部与物体的“交互语义”不丢失。
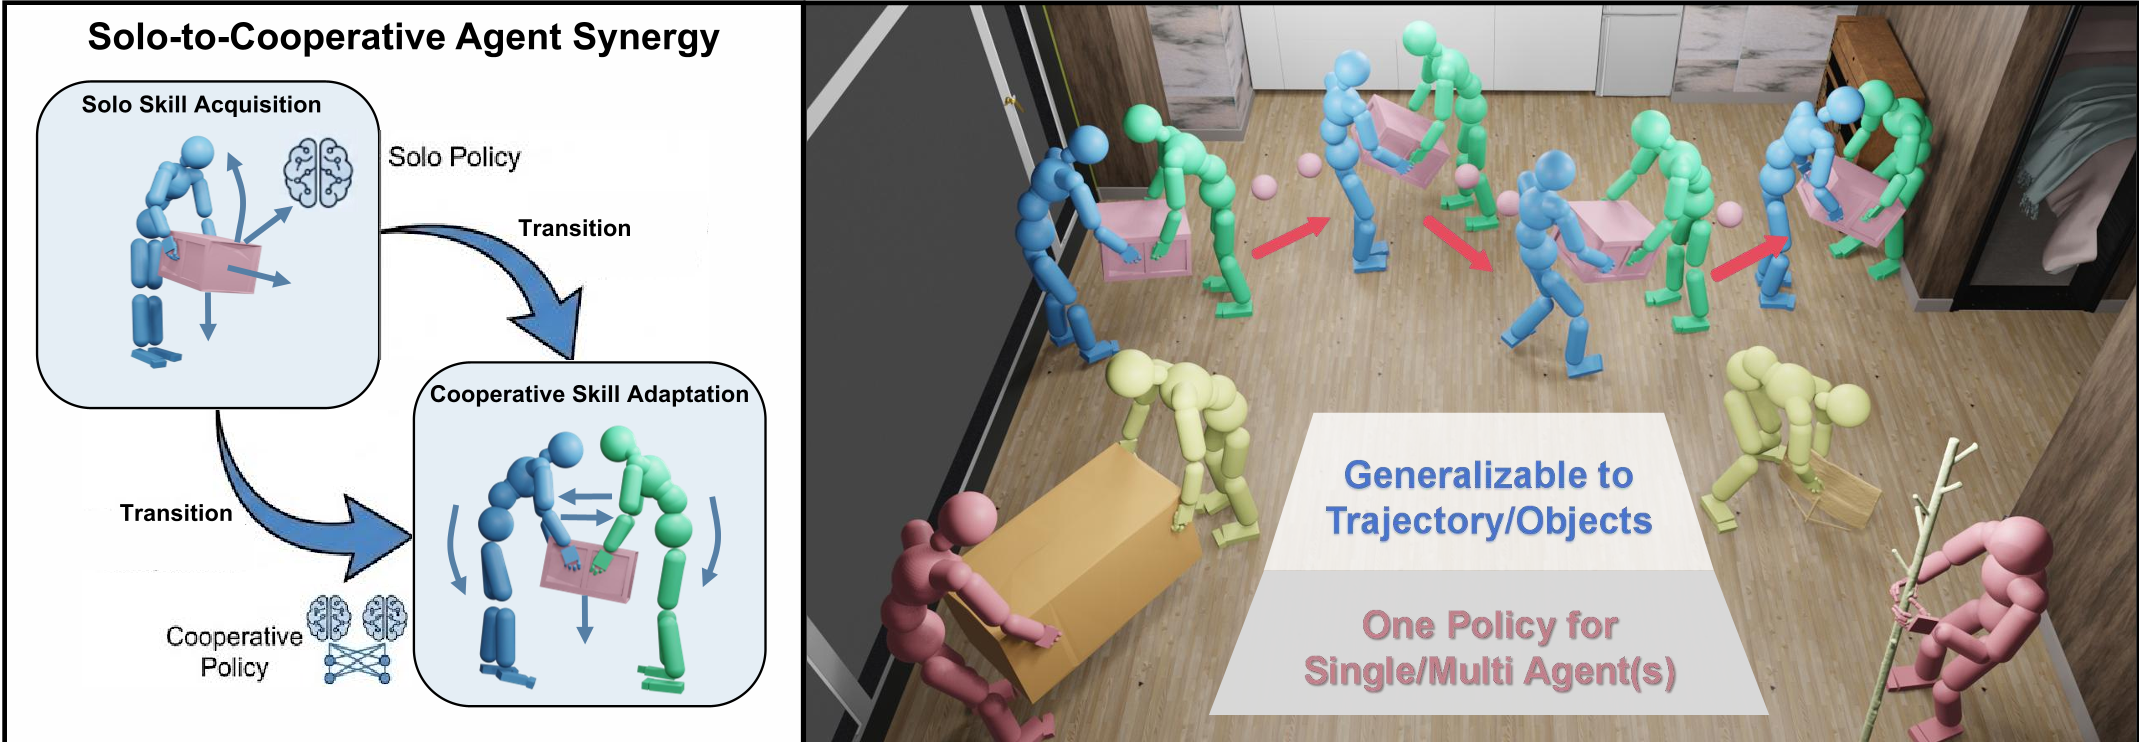 图 1:SynAgent 的总体流程,展示了从单人数据增强到多智能体策略训练的过程
2. Solo-to-Cooperative 迁移范式
这是本文的核心 Insight:协作可以被视为一种带有外部物理扰动的单体控制任务。
- Stage I:在单人数据上训练基础模仿能力,随后通过 MAPPO(多智能体近端策略优化)进行去中心化训练,使两台共享权重的机器人在物体动力学感知下产生协作共识。
- Stage II:从海量单体技能中蒸馏出 Base Model,为后续复杂协作任务提供强有力的 Skill Prior。
3. 生成式轨迹控制策略
最终的 SynAgent 是一个基于 CVAE 的策略模型。为了解决“按轨迹运动”这一弱约束问题,作者引入了多教师蒸馏(Multi-Teacher Distillation)。通过 DAgger 算法流程,从专门的模仿老师那里获取动作标签,引导模型在没有参考动作的情况下也能按照预定轨迹平滑地操纵物体。
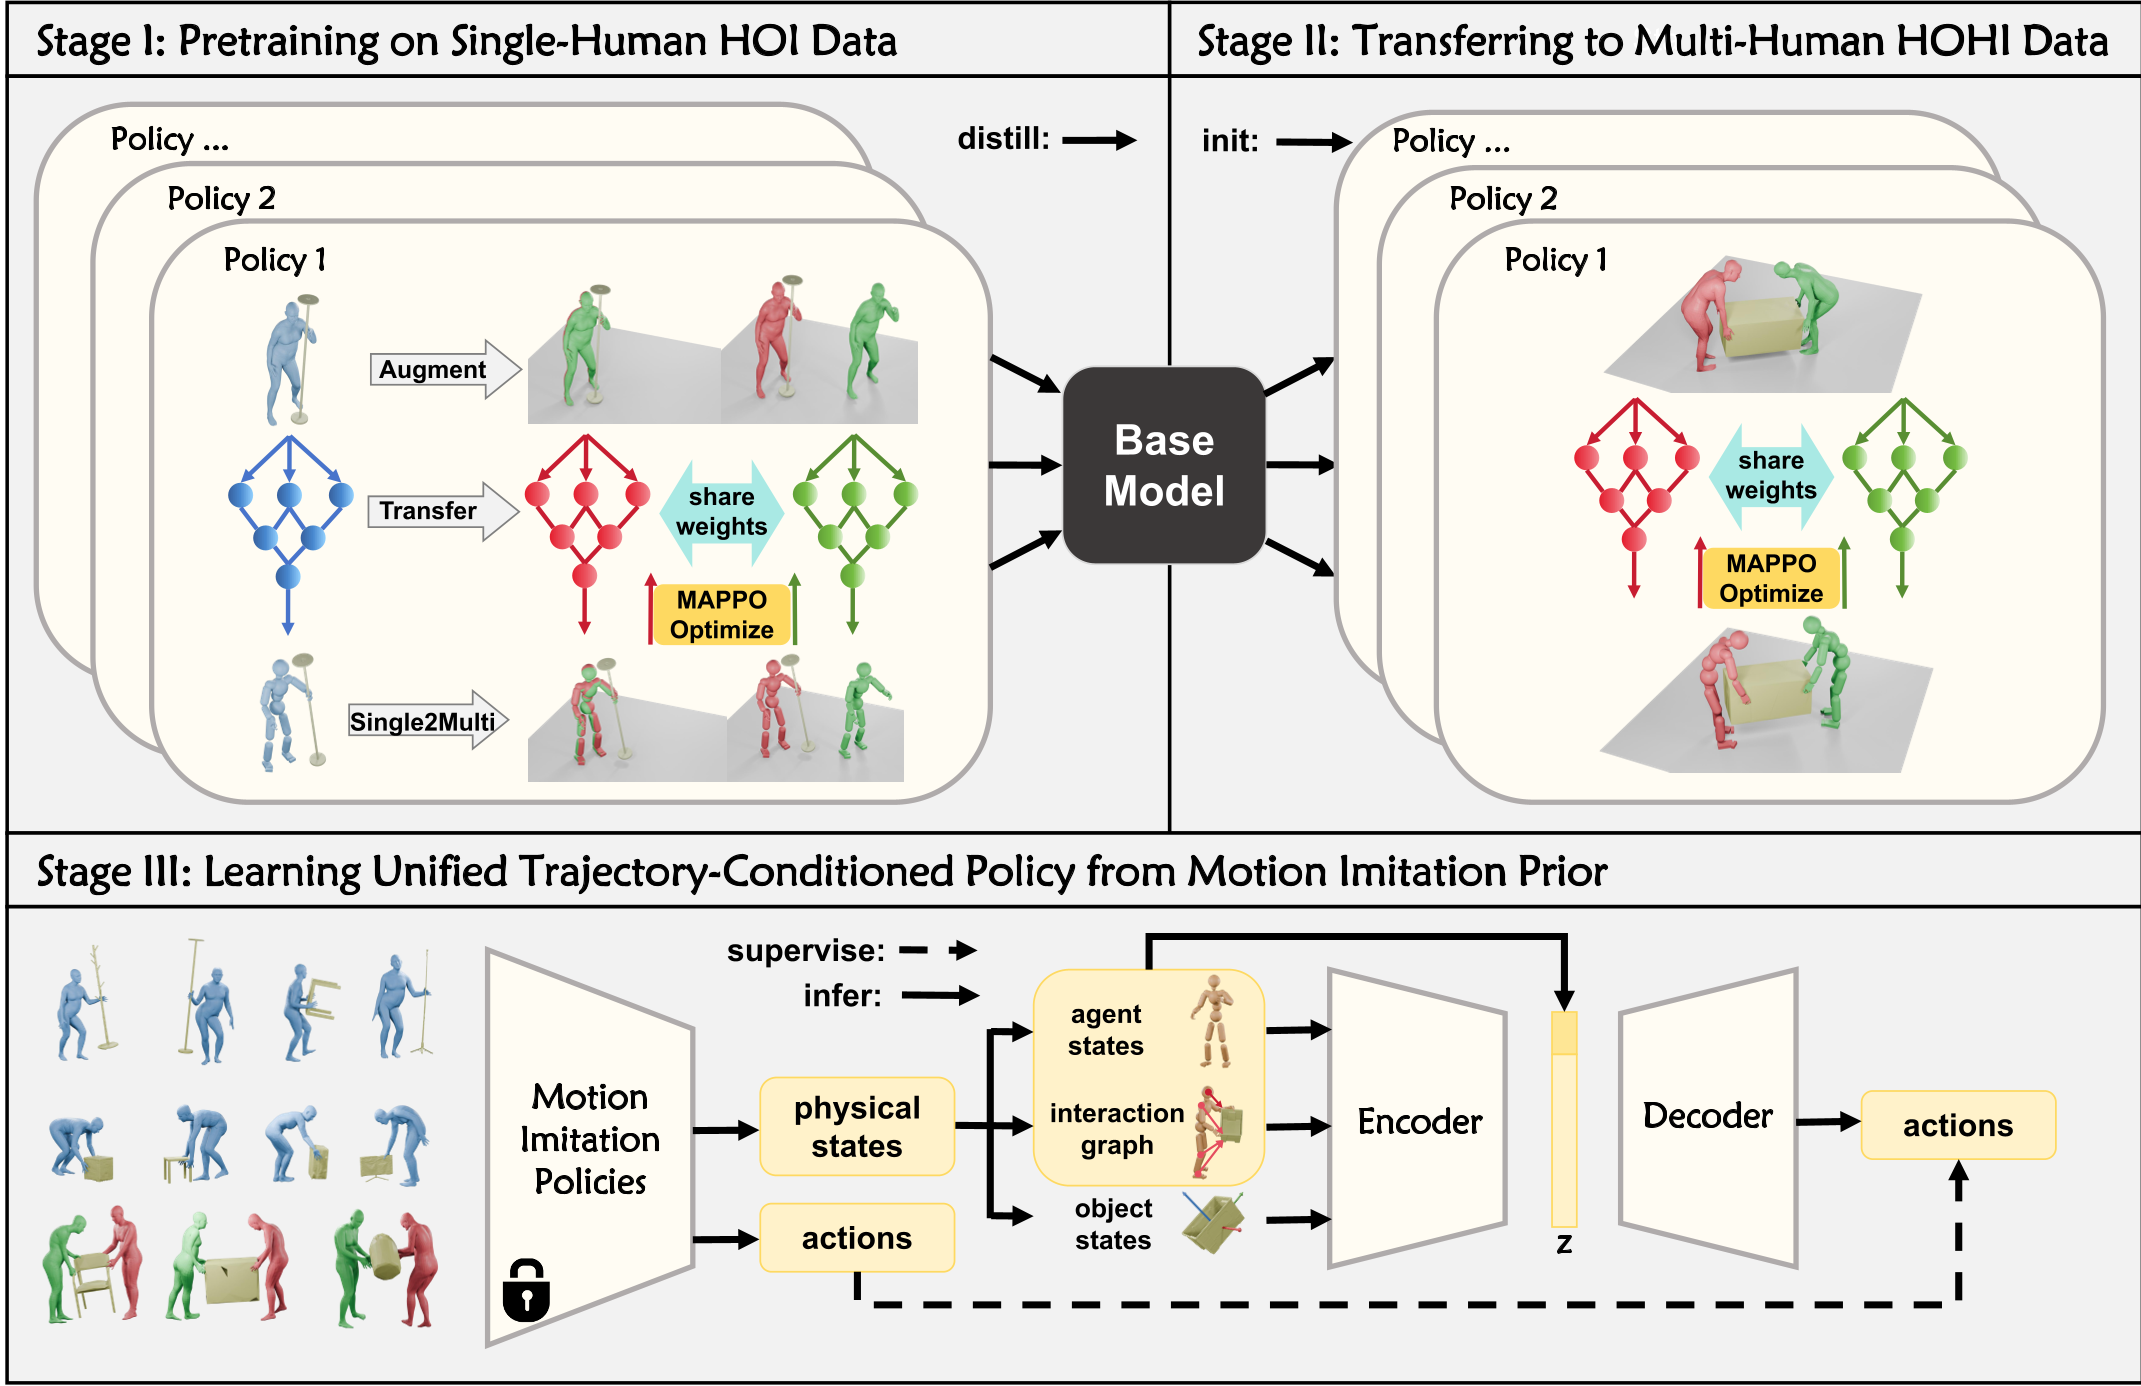 图 2:Stage III 的训练逻辑,展示了如何从模仿先验引导至自主轨迹控制
实验战绩:碾压式领先
在与 InterMimic 和 CooHOI 等基线的对比中,SynAgent 展示了惊人的稳定性。
- 模仿鲁棒性:在面对第二名智能体的干扰时,成功率(Succ. Rate)从 7.26% 飙升至 45.00%。
- 几何感知能力:CooHOI 由于缺乏灵巧手建模和复杂的几何语义,在操纵“衣帽架(Clothes Stand)”和“三脚架(Tripod)”时成功率为 0%,而 SynAgent 成功实现了有效抓取与搬运。
 表 1:不同架构下的模仿性能对比,去中心化结构(Ours)表现最佳
深度洞察与总结
SynAgent 的成功在于它跳出了“死磕协作数据”的死胡同。它通过物理仿真反馈,在单人数据中提取能够应对不确定性的鲁棒性,并通过交互图(Interaction Graph)增强了模型对物体精细结构的感知。
局限性分析: 虽然该工作在“0到1”的协作路径上跨出了一大步,但在更复杂的交互(如两个机器人互相传递物体,而非共同抓取同一物体)上仍显不足。此外,模型目前仍依赖于离线的轨迹输入,如何结合 LLM 进行实时的高层协作规划(Task Planning)是未来的重要方向。
总结 (Takeaway): 类人机器人的未来不仅是个体能力的突破,更是“社会性技能”的习得。SynAgent 为物理仿真环境下的多智能体协同操纵树立了新的 SOTA 标准。