
隔墙观物:消费级 LiDAR 借“运动”突破非视距成像极限
Imaging Hidden Objects with Consumer LiDAR via Motion Induced Sampling
本文提出了“运动感应孔径采样”(MAS)模型,利用消费级 LiDAR(如智能手机、AR头显)实现了非视距(NLOS)成像。该方法通过多帧融合策略,在低信噪比、低分辨率和动态场景下,成功达成了隐藏物体的 3D 重建、多物体实时跟踪及相机定位任务,将昂贵的科研级技术推向普适化的消费端设备。
TL;DR
MIT 联手达特茅斯学院的研究团队推出了一项突破性技术:利用你手机里不到 100 美元的 LiDAR 传感器,就能看清“转角后”的物体。通过引入运动感应孔径采样(MAS)模型与粒子滤波,研究者成功克服了消费级硬件信噪比低、解析度差的痛点,实现了隐藏物体的实时 3D 跟踪与重建。
1. 背景:民用 LiDAR 的“封印”
非视距(Non-Line-of-Sight, NLOS)成像听起来像魔法:通过分析激光打在墙后反弹回来的微弱信号,推算出视野盲区里的物体形状。
然而,过去这类技术通常需要:
- 价值数万美元的超快激光器和 SPAD 阵列。
- 繁琐的实验室校准。
- 静态的环境假设。
我们手中的 iPhone 或 AR 眼镜上的 LiDAR 虽然也是 SPAD 技术,但受限于功耗和体积,其功率极低(SNR差)、像素极少(分辨率低)。更糟的是,手持设备在不断晃动,这本是成像的灾难,但在本文作者眼中,“运动”正是解开封印的关键。
2. 核心直觉:以运动换空间,以先验抗噪声
作者借鉴了摄影中的“多帧爆光融合”和雷达中的“合成孔径(SAR)”思想。既然单帧信号太脏、太模糊,那就多抓几帧,利用运动产生的时间差来补全空间信息。
运动感应孔径采样 (MAS) 模型
研究者发现,利用光锥变换 (LCT),测量的瞬态信号在变换空间内具有移位不变性(Shift-Invariance)。
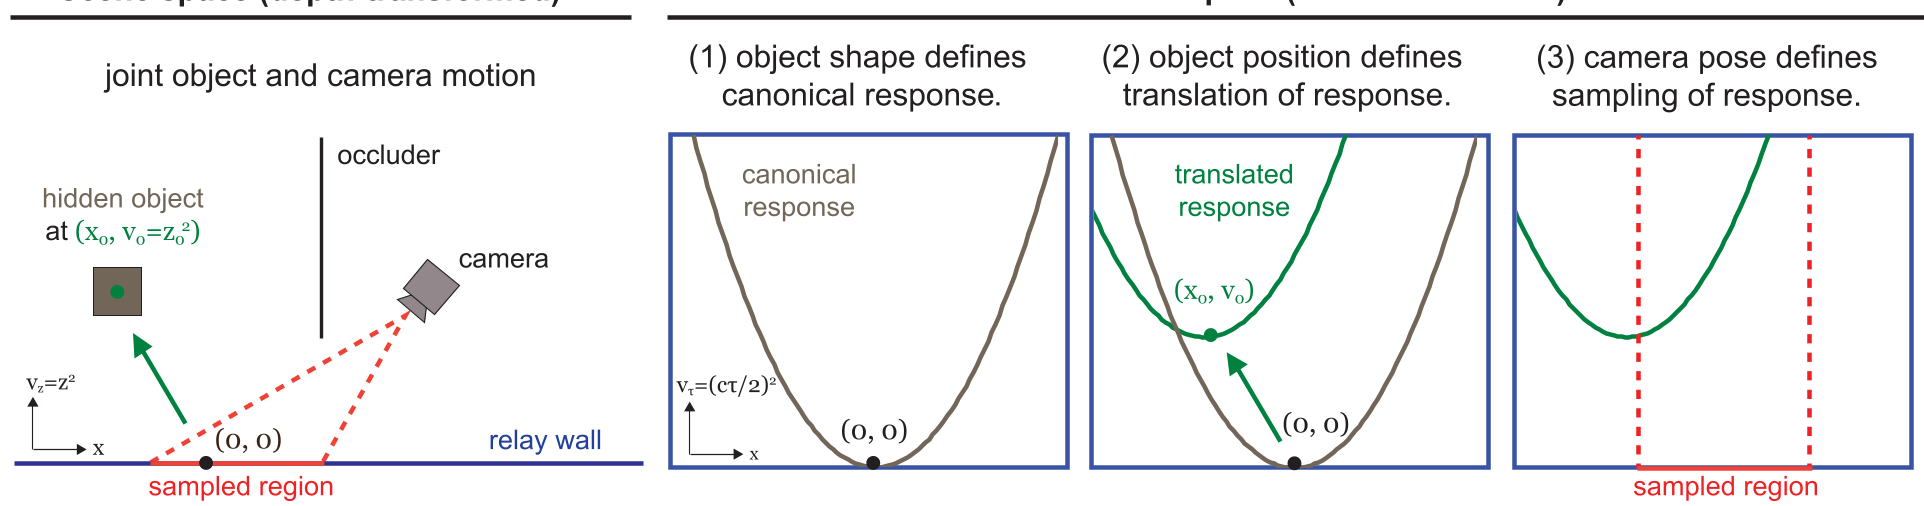 图 1:MAS 模型示意图。它将物体形状、物体运动和相机姿态统一在一个卷积模型中。物体的移动等效于“规范测量值”在空间上的平移。
通过这个公式,复杂的动态成像问题被简化成了:寻找一组最优的平移参数 。
3. 算法制胜:粒子滤波的妙用
面对消费级 LiDAR 杂乱的噪声,直接求逆解通常会陷入局部最优。作者引入了粒子滤波(Particle Filter):
- 传播(Propagation):基于运动先验(比如物体不会瞬间传送)预测下一帧位置。
- 评估(Evaluation):根据 MAS 模型渲染出当前猜测位置下的“伪投影”,并与实际低保真测量值对比评分。
- 重采样(Resampling):保留高分“粒子”,剔除低分粒子。
这种方法不仅能实时运行,还能优雅地处理“歧义性”——当信号不足以确定单一位置时,它可以给出一个概率分布,而不是一个错误的确定值。
4. 惊艳的实验结果
研究者在价格低廉的 ST VL53L8CX 传感器(常用于扫地机器人或手机对焦)上进行了验证。
A. 多物体实时跟踪
即使是在墙后复杂的多个物体(甚至包括人手的微小动作),系统也能准确勾勒出其运动轨迹。
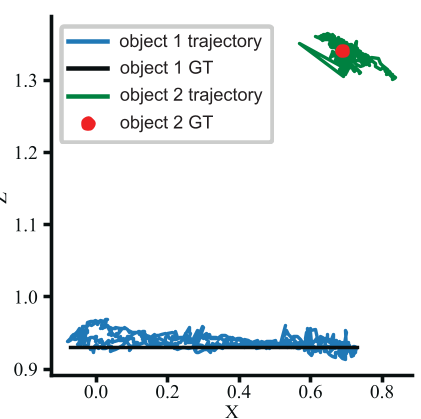 图 2:NLOS 手部跟踪任务。蓝色和绿色轮廓分别代表左右手的概率分布。
B. 相机定位(穿墙定位)
当你在一个全是大白墙、缺乏视觉特征的走廊里时,传统激光 SLAM 或视觉里程计会失效。MAS 模型允许相机利用“盲区”里的固定物体作为路标,通过隐藏的信号来反推相机的精确坐标。
5. 局限与未来
虽然该工作在即插即用上迈出了一大步,但仍存在局限:
- 反射率依赖:目前对逆反射(Retroreflective)物体效果最佳,纯漫反射物体的信号强度仍待提高。
- 形状先验:跟踪任务目前需要预知物体的粗略形状。
6. 总结
这篇论文的真正价值在于民主化(Democratization)。它告诉我们,实现尖端 NLOS 成像不需要昂贵的精密实验室,精妙的数学模型加上你口袋里的旧手机,就足以窥见视野外的微观世界。这不仅为自动驾驶避障提供了新思路,也为 AR/VR 设备的交互开启了无限可能。
本文主编注:该研究对学术界的贡献在于将 LCT 理论与贝叶斯滤波框架深度耦合,解决了动态场景下 NLOS 的退化难题。从工业角度看,这预示着 NLOS 可能在 2-3 年内成为扫地机器人或商用无人机的标配功能。